opengeniemaster
Health Gecti
- License — License: MIT
- Description — Repository has a description
- Active repo — Last push 0 days ago
- Community trust — 34 GitHub stars
Code Gecti
- Code scan — Scanned 12 files during light audit, no dangerous patterns found
Permissions Gecti
- Permissions — No dangerous permissions requested
Bu listing icin henuz AI raporu yok.
Open-source embodied agent framework: execution, feedback, and continual improvement
中文 | English



OpenGenieMaster 是面向持续多机器人作业的开源具身持续 Harness,是对智元 AGIBOT 于 2026-10-27 发布的具身 Agent 框架 GenieMaster 的独立开源复刻。
编码 Agent(Claude Code、Codex 或内置的 Claude Agent)通过 EEP(Embodied Execution Protocol,具身执行协议) 调用机器人能力、下发多模态引导、读取物理反馈、跨中断续接任务,并把作业经验反思进长期记忆——整个过程不改动策略权重。EEP 以 MCP 服务器的形式提供,任何支持 MCP 的编码 Agent 都可以直接接入。
独立项目。 本项目由社区维护,与智元 / AGIBOT 无隶属、授权或合作关系。GenieMaster 官方代码在本文撰写时尚未发布(项目主页标注 “Coming soon”),本仓库依据官方项目主页、论文图表和公开报道复刻其设计;协议的线格式、默认值和错误码均为本项目自定,不保证与官方实现兼容。详见 调研纪要。
亮点
- 零依赖:核心是纯 Python 3.10+ 标准库实现,无需训练或分发任何策略、模型权重,装个 Python 就能跑。
- EEP over MCP:具身能力、多模态引导、物理反馈与任务连续性,通过 stdio 以 MCP 工具的形式对外暴露。
- 任务连续性:工作项与机器人绑定,带依赖与手持物;中断的任务暂停后,从下一个未完成步骤续做,支持机队派工与交接。
- 共享准入:每个请求都经过安全联锁——机器人已停止、标定失效、依赖未完成、或检测到有人进入工作区,都会被拒绝。
- 记忆与反思:执行记录被反思进版本化的长期记忆(可 diff / 回滚),策略权重保持不变。
- 回归可测的仿真器:语义多机器人仿真器显式建模七类失败机制,复现论文的五类实验。
架构
逐项对照与设计取舍见 docs/architecture.md,协议规范见 docs/eep-spec.md。
快速开始
先从源码安装(见 安装),然后运行:
ogm demo --scenario restocking --rounds 3 --trials 6
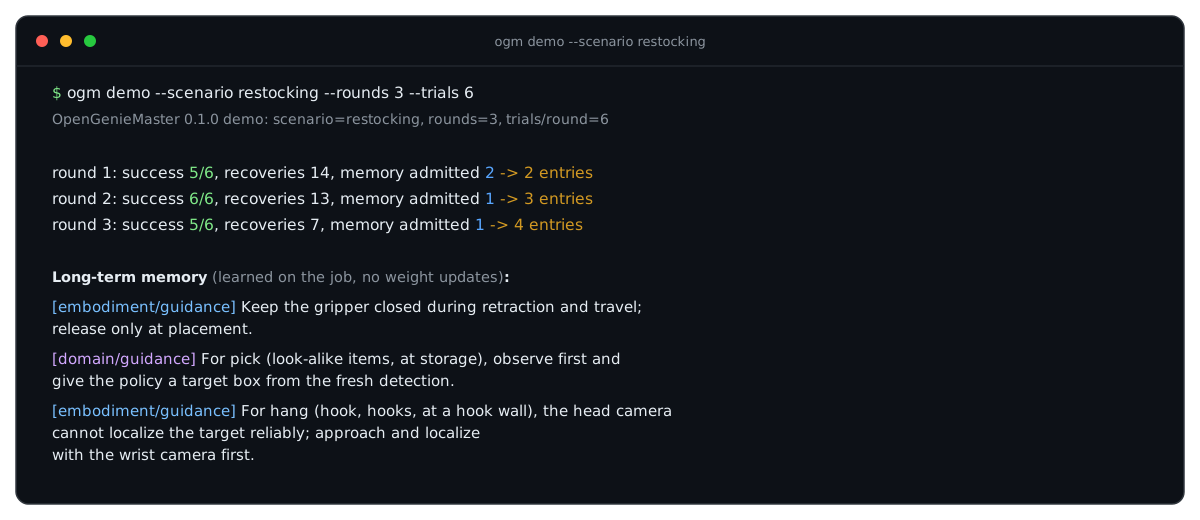
演示会在仿真便利店里重复执行补货任务,每轮结束后反思。学到的经验里有两条对应 GenieMaster 主页公开的案例:价签遮挡导致头部相机找不到小挂钩(改用腕部相机近距离定位)、夹爪在回撤时松开(运输途中保持闭合)。在本仓库里,它们是由执行记录经反思、准入后自动学到的。
ogm scenarios            # 列出仿真场景
ogm demo -v              # 带逐次输出的演示
ogm bench --experiment all --out results   # 全部评测,约 20 秒
仿真评测
ogm bench 在内置的语义仿真器里复现论文的五类实验,仿真器显式建模了价签遮挡、相似商品、新品、回撤时夹爪松脱、人员闯入、动作服务宕机、远距离判据误判七类失败机制。
总体成功率与任务完成度(6 个任务,每方法 100 次试验):

能力组合——每加入一项能力后的成功率:

从经验中学习——长期记忆提升并稳住跨轮次的成功率:

新品泛化——EEP 引导让策略从未训练过的新品上仍保持高成功率:

持续多机器人部署——一个仿真的 24 小时班次:

以上是仿真回归结果,用来检验 Harness 的机制是否按设计生效;仿真器的概率参数是公开写明的假设(sim/policy.py)。这些数字不是真机结果,也不能与 GenieMaster 论文的数字比较。完整结果与方法见 docs/benchmarks.md。
安装
需要 Python ≥ 3.10,核心没有任何第三方依赖。macOS 自带的 python3 可能是 3.9,此时请换用较新的解释器(如 uv python install 3.12)。
PyPI 包暂未发布:目前
pip install opengeniemaster还装不上,请先从源码安装。PyPI 发布后会删掉这条说明。
git clone https://github.com/eust-w/opengeniemaster.git
cd opengeniemaster
pip install -e .
需要内置 Claude Agent 时,把最后一步换成 pip install -e ".[claude]",会一并安装 Anthropic SDK。
PyPI 发布后,也可以直接安装:
pip install opengeniemaster            # 核心
pip install "opengeniemaster[claude]"  # 含内置 Claude Agent
让 Claude Code / Codex 当编码 Agent
GenieMaster 把 Claude Code、Codex、Kimi、DeepSeek 等编码 Agent 放在 Harness 中心。EEP 是 MCP 服务器(stdio,纯标准库实现),因此这些 Agent 可以直接作为编码 Agent 使用:
claude mcp add opengeniemaster -- ogm mcp --scenario restocking --state-dir .ogm
也可以把 examples/claude_code.mcp.json 复制为项目根目录下的 .mcp.json,Codex 的配置见 examples/codex_config.toml。从源码运行而没有安装时,把 ogm 换成 python3 -m opengeniemaster,并在仓库根目录启动 Agent。
让 Agent 先读取 MCP prompt geniemaster_operator(完整的操作规程),然后给它一个目标,例如“把缺货的商品补上”。主要工具如下:
| 契约 | 工具 |
|---|---|
| Capability | eep_capabilities、<domain>_lookup、<domain>_orders、store_inspect_shelf |
| Continuity | eep_task_create、eep_task_get、eep_task_list、eep_task_update(暂停 / 恢复 / 重试 / 跳过 / 交接…)、eep_dispatch |
| Guidance + Feedback | eep_suggest_guidance、eep_execute、eep_observe、eep_verify、eep_wait |
| 安全 | eep_robot_stop、eep_robot_resume(另有准入层的人员闯入联锁) |
| 记忆与反思 | memory_records、memory_propose、memory_search、memory_note、memory_reflect、eep_capability_gaps |
--state-dir .ogm 会把长期记忆、任务状态和事件日志持久化,跨会话保留。
内置 Claude Agent
不使用外部 Agent 时,可以让内置 Agent 直接用 Claude 驱动 Harness(需要 Anthropic Python SDK 和 API 凭据):
pip install -e ".[claude]"                           # 在仓库根目录执行;PyPI 发布后也可用 pip install "opengeniemaster[claude]"
ogm agent --scenario office_supply_search            # 默认 claude-opus-5-5,effort=high
ogm reflect --state-dir .ogm --llm                   # 用 Claude 做反思
内置 Agent 默认开启服务端 fallbacks: "default":遇到安全分类器拒答时,由 API 自动换用推荐的备用模型重试。代码里可以通过 ClaudeAgent(server_fallbacks=False) 关闭。
接入真实机器人
机器人端只需实现一个很小的 HTTP/JSON 执行服务(/eep/v0/execute、/observe、/check、/state、/stop),即可接入 Harness:
- 继承
opengeniemaster.embodiment.service.RobotBackend,在其中调用你的 VLA 推理服务、全身控制器和检测器,然后用serve()启动服务。examples/human_backend.py 是一个可直接运行的人在回路后端:每个请求交给操作员遥操作完成并回报结果,适合在接入策略之前试跑整个闭环。 - 编写机队文件 examples/fleet.json,填写机器人型号、端点、令牌和标定版本,以及业务记录 examples/records.json。
- 用
ogm doctor --fleet examples/fleet.json做上线前检查:逐台探测机器人执行服务(能否连通、令牌是否被接受、协议版本是否一致、控制的是否就是配置里的那台机器人),任一项失败即以非零码退出。 - 启动
ogm mcp --fleet examples/fleet.json --state-dir .ogm。
共享准入会拒绝以下请求:机器人已停止、标定失效、依赖未完成,或已观测到有人进入工作区却未声明暂停。eep_robot_stop 可随时急停;若机器人端没有确认停止,返回结果里会是 confirmed: false,Harness 会继续拒绝发给这台机器人的请求,但它可能仍在运动,请确保实体急停触手可及。
只读调用(observe、check、state、stop、resume)遇到网络错误或 5xx 时会自动重试(机队文件里每台机器人的 retries,默认 2 次);execute 从不重试,保证同一动作不会执行两次。机器人端服务会拒绝超过 8 MiB 的请求体、以恒定时间比较令牌,并在无令牌却监听非本机地址时告警;令牌请通过环境变量 OGM_ROBOT_TOKEN 传入,而不是 --token。
本仓库尚未在真机上验证。 接入真机前请务必确保有急停、人工接管和动作范围限制。
目录结构
opengeniemaster/
  eep/          协议数据模型、JSON Schema、错误码
  domain/       领域层:业务记录、工作流、组合工具(store / office / home)
  embodiment/   具身层:机器人档案与技能绑定、执行适配器、机器人端 HTTP 服务
  harness/      Harness 核心:连续性、准入、判据、引导、恢复、编排器、练习
  memory/       临时 / 长期记忆、反思器
  agents/       EEP 工具注册表、MCP 服务器、内置 Claude Agent、提示词
  sim/          语义多机器人仿真器与场景
  bench/        基线方法、实验与报告
  replay.py     录制回放的离线回归测试
  flywheel.py   Policy RSI 数据导出(筛选 / 加权 / 目标重标)
  cli.py        ogm 命令行
tests/          100 个单元、集成与回归测试(unittest,零依赖)
docs/           架构对照、EEP 规范、评测、调研
examples/       MCP 配置、机队文件、业务记录、人在回路后端
参与贡献
欢迎提交 Issue 和 Pull Request,中英文均可。开始之前请先阅读 贡献指南、行为准则、安全策略 和 更新日志。
运行测试:
python3 -m unittest discover -s tests -v
CI(.github/workflows/ci.yml)在 Python 3.10–3.13 上运行测试、命令行冒烟测试和打包。发布 GitHub Release 时,发布工作流 会构建并通过 PyPI Trusted Publishing 上传。
局限
- 未训练或分发任何策略、模型权重;Policy RSI 只实现到训练数据导出这一步。
- 仿真器是语义级的(概率化技能结果),不模拟物理。如需物理仿真,可通过执行适配器接入 Genie Sim、Isaac 或 MuJoCo 等后端(尚未实现)。
- EEP 的字段级规范来自官方主页的公开描述;消息封装、错误语义和版本协商为本项目自定(
open-eep/0.1)。 - 未在真机上验证;所有评测数字均来自仿真。
许可证
本仓库原创内容采用 MIT License。引用的外部资料保留各自的版权与许可证,本仓库许可证不授予外部代码、模型权重或素材的使用权。
GenieMaster、Genie、AgiBot / 智元等名称和标识归其各自权利人所有。本项目使用这些名称仅为说明研究和复刻对象,不代表任何认可或关联。
Yorumlar (0)
Yorum birakmak icin giris yap.
Yorum birakSonuc bulunamadi